-
室内slam建图与导航的维护和升级,做了哪些改动?
最近有两个小伙伴在使用easymqos测试建图和导航,在这期间也发现了一些使用上的交互问题。节点太多编译问题、一键启动问题、网页交互问题、和ROS的通信问题、语音控制。为此,笔者做出一些改进。1一键编译对于室内slam建图的版本,我编写一个一键编译的脚本automake.sh。#!/usr/bin/bashcdeasymqOs_base_OdomControl&&makeecho"cdeasymq… -

mqtt和ros1之间的快速转换2 一包两节点
笔者使用的是自定义的机器人分布式开发框架,要对及ROS,所以用到了mqtt转ROS。安装包安装paho-mqttpipinstallpaho-mqtt安装ROS1Python库sudoapt-getinstallpython-rospy编写python程序监听mqtt的消息,并转换成ROS的消息格式发布出去。在上一篇文章中提到,mqtt_cmdvel.py且已经实现。本篇增加,从ros中订阅位姿并… -
mqtt和ros1之间的快速转换
笔者使用的是自定义的机器人分布式开发框架,要对及ROS,所以用到了mqtt转ROS。安装包安装paho-mqttpipinstallpaho-mqtt安装ROS1Python库sudoapt-getinstallpython-rospy编写python程序监听mqtt的消息,并转换成ROS的消息格式发布出去。mqtt_cmdvel.py#!/usr/bin/envpythonimportpaho.… -
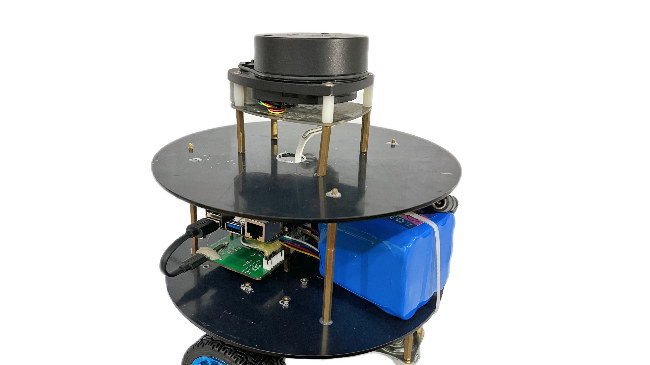
mqtt 多线程根据里程计建设道路
frommathimportatan2importcv2importnumpyasnpimportargparseimportosimportsysimportdatetimefrompaho.mqttimportclientasmqtt_clientimportrandomimporttimeimportthreadingimportjsonimportmathMQTT相关broker='127… -

oranepi zero2 串口波特率不支持128000
orangepizero2的串口不支持128000波特率。在测试ydlidarx4时,ydlidarx4的波特率为128000,opizero2修改为128000时提示未定义。