视觉动力机器人
首页
登录
关于我们
寻找合作
机器人车套件
GPS导航定位IORt物联网机器人套件
智能车分类
首页
存档
202306
户外GPS定位机器人的定位和建图的仿真实战(上)
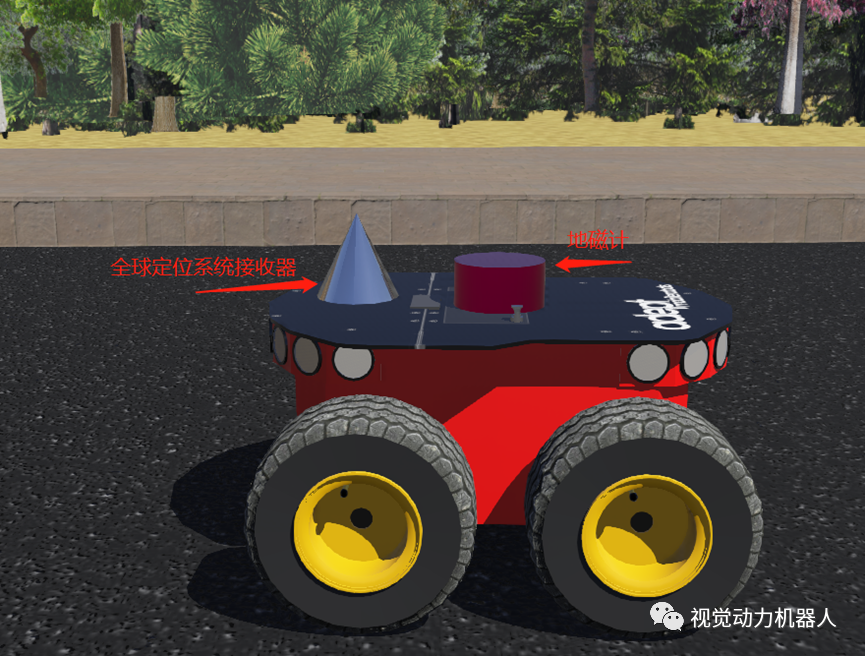
https://mp.weixin.qq.com/s/J1Z0HE7ngroc2LWw-8ajiw根据《轮式自主移动机器人编程实战》第10章的内容,本教程继续深入做个讲解,该教程主要是探索和验证:在没有高精度地图的情况下,实现精度不高的定位和导航。弱化高精地图带来的影响。基本思路:这里采用全球定位系统采集绝对位置,然后构建合适的道路网络,有了合适的全...
智能车
2023-6-19 13:31
3064
0
友情链接
智能硬件产品汪
技发网
徐奕的专栏
宇宙湾