-

surveyor slam建图中需要的信息参数-breezyslam的应用
在github中找到一个关于slam入门级别建图的学习,这里简单的梳理一下。chasis底盘中可以采集传感器的信息,包括BNO055的imu信息,还有左右两轮子的转速信息。由于DIY这个slam建图的工程师是在乐高EV3上实现的并且使用java开发的,本人java水平有限,而且对乐高接口不熟悉,连猜带蒙写一些理解。有两个比较重要的类,一个是MapTracker,提供位姿信息,位姿包括当前位姿,目标… -
20多种Raspberry Pi计算机视觉教程
工程师们一直试图给机器人以视觉上的礼物。因此,他们必须使用计算机,算法,照相机等来复制人类视觉过程。在DIY领域,RaspberryPi是原型平台的女王。它在不同领域和多种应用中很有用。因此,为什么不在计算机视觉应用程序中使用它。这些项目对于导航,本地化,识别,分类,监视,阅读等开始变得异常激烈。单板计算机,摄像头模块,视觉库(例如OpenCV)和一点点创造力几乎没有限制。从本文探索的教程中您将看… -
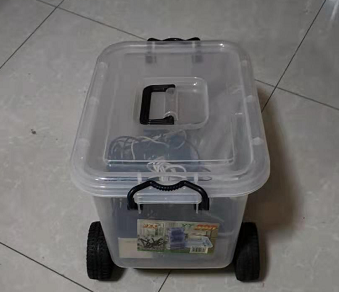
依托rovi改装的储纳箱机器人
之前改装过洗脚机器人,最近又看上了储纳箱子,想给他安上一双翅膀让他飞翔。http://blog.cvosrobot.com/?post=575不过内置的操作系统都是一样的,正所谓换汤不换药,换外壳不换算法。但是每个外壳的高度,重量尺寸和传感器高度不一样,算法可能需要微调。目前老家新冠疫情严重扩散,希望储纳箱机器人做出来后能够... -
dwa区域避障路径规划算法的优化
dwa区域避障路径规划算法一直在不断的优化和测试,最近又在算法中添加了距离目标的成本。在所有的成本消耗计算中,包括和添加了航向得分、速度得分、障碍物距离得分,目标距离得分。程序中将所有的得分都归一化,也就是都是小于1的小数,这样累加求和比较容易。因为这套程序要用到rovi车中,所以对算法和避障要求非常严格。下图事模拟小车在行驶过程中突然遇到障碍物做的处理,以及直行的处理。两张图中看到当障碍物的距离… -
rovi 超声波树莓派外扩模块
专门为机器人的外设做的一块外接小板,集成了超声波接口,可以接5路,一路gpsbd定位模块。还有imu九州陀螺仪模块。能直接插在树莓派的接口上。 -
如何构建避障机器人
在本教程中,您将学习如何使用Arduino和三个HC-SR04超声波传感器构建障碍物检测和躲避机器人。该机器人是具有两个驱动轮和一个后脚轮的低成本移动平台。它包括三个传感器,可感知环境中的障碍。主要组件清单:首先,我们需要定义输入以了解机器人将从何处将信息带入其系统。该检测和避免机器人将具有两种类型的输入。2。机器人通过传感器看到世界,这是将信息带入控制系统的方式。传感器是机器人的第二个输入。传感…