AI结合机器人的入门级仿真环境有哪些?
由于使用真实的机器人开发和测试应用程序既昂贵又费时,因此仿真已成为机器人应用程序开发中越来越重要的部分。在部署到机器人之前在仿真中验证应用程序可以通过尽早发现潜在问题来缩短迭代时间。通过模拟,还可以更轻松地测试在现实世界中可能过于危险的极端情况或场景。
1.8.1 Python模拟机器人环境
Pygame:
在python中,带有GUI窗口的Pygame经常用于环境模拟。Pygame是游戏开发的函数库。Pygame的核心包括图像处理、获取操作杆输入、多媒体音视频特效这些。青少年和大学生经常用于pygame 开发射击游戏、平衡特技猫等。
有特技的猫
随着人工智能神经网络的发展,经常有学生和爱好者使用pygame搭配开发神经网络用于快速验证。
Pyglet:
pyglet是一个功能强大但易于使用的Python库,用于在Windows、macOS和Linux上开发游戏和其他视觉丰富的应用程序。它支持窗口、鼠标和键盘、控制器、操纵杆、显示图像、照片和视频以及播放声音和音乐。
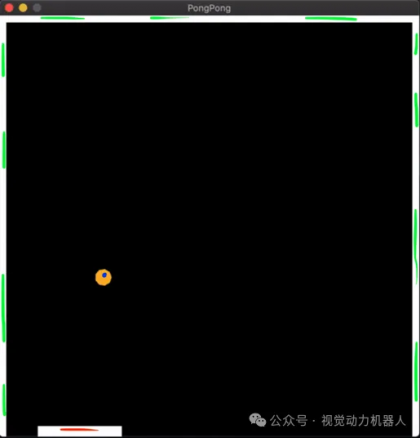
基于AI的智能乒乓机
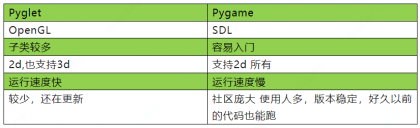
Piglet和pygame 比较列表:
1.8.2 Webots
在机器人的世界中,有各种各样的仿真模拟器,例如gazebo、matlab的simulink、以及今天要介绍的webots。这些形形色色的仿真软件,给了机器人工程师们有了无限创造的可能。让工程师们,在没有实物的情况下,也能上手开发机器人。今天,我们就来看看这一款webots仿真模拟器。
webots仿真模拟器是根据Apache2.0许可条款发布的开源机器人模拟器。它提供了一个完整的开发环境来对机器人、车辆和生物力学系统进行建模、编程和仿真。webots的GitHub地址:
https://github.com/cyberbotics/webots
webots有着界面友好,资料齐全,上手快速,操作便捷等特点,它能提供的仿真也很强大。提供ros和ros2的接口。支持C/C++、python、JavaScript编程。
无人机 机械臂 机械狗 室内机器人。
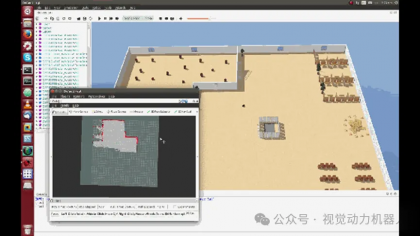
Webots的仿真环境搭建
Webots是一个用于模拟机器人的开源和多平台桌面应用程序。由cyberbotics公司开发,它提供了一个完整的开发环境来建模、编程和模拟机器人。包括模拟3D的可见模型和具备可度量的物理属性,以及类似KEIL编程软件的IDE,支持gcc 中的make,除此之外还可以使用java/python 等编程语言。
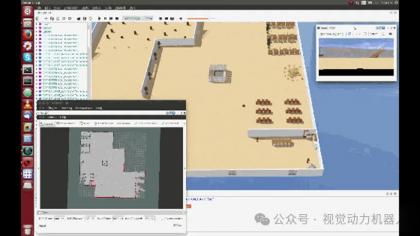
结合ROS构建地图
它专为专业用途而设计,广泛用于工业、教育和研究。
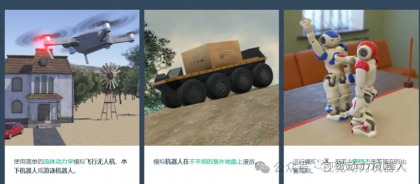
创建各种各样的模拟,包括两轮台式机器人、 工业手臂、 双足机器人、 多腿机器人、 模块化机器人、 汽车、 飞行无人机、 自主水下航行器、 履带式机器人、 航空航天器等。设置 室内或 室外 交互环境。
使用 Webots创建机器人原型,开发、测试和验证您的 AI 和控制算法。
案例
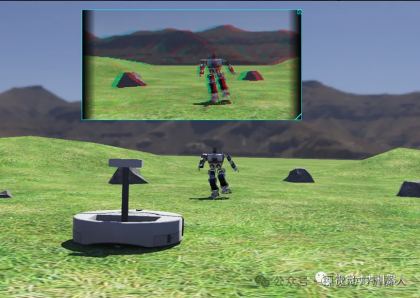
合并图像
此示例演示了将两个相机图像合并为一个图像,以创建立体图像。立体相机安装在iRobot Create机器人上。在每一步,两个相机图像都被合并到一个显示设备中,一个被过滤成红色,另一个被过滤成青色。这会产生可以使用低成本红色/青色 3D 眼镜看到的立体 3D 图像。
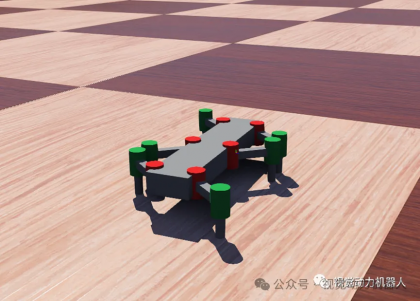
模仿昆虫机器人
在此示例中,昆虫形机器人由LinearMotor和RotationalMotor设备组合而成。机器人使用交替的三脚架步态移动。
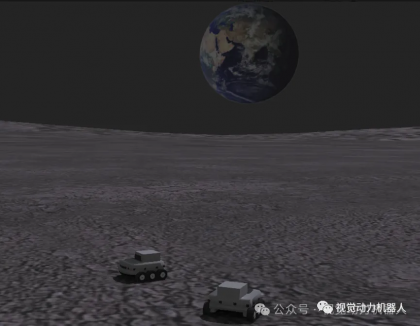
月球机器人
两个KT机器人 (K-Team) 在月球的表面上盘旋。可以使用键盘上的箭头键修改它们的轨迹。月亮般的风景由IndexedFaceSet节点组成。两个机器人使用相同的控制器代码。

足球台控制场景
两队简单的机器人在踢足球。Supervisor控制器作为裁判;它计算进球数并在 3D 视图中显示当前比分和剩余时间。此示例显示了如何使用Supervisor控制器读取和更改对象的位置。
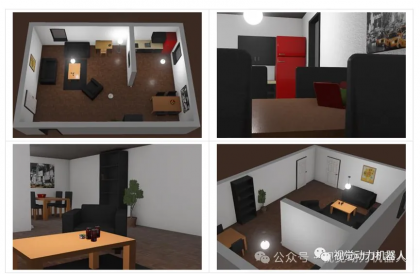
室内场景
为扫地机器人搭建的室内仿真环境,模拟实现了桌子、墙面、椅子、灯光等,通过编程python程序可以实现扫地机器人的行驶。
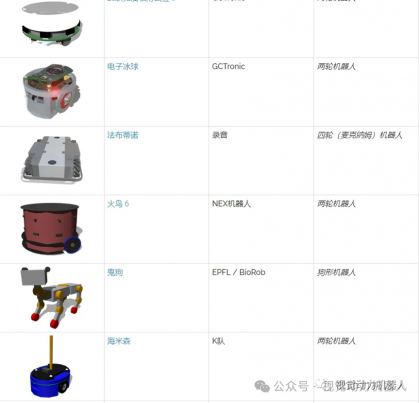
支持的轮式机器人还有两轮、四轮、机器狗等。
...以下内容已隐藏
支付 ¥1.00 解锁全文