- 最新文章
-

3-GPS室外定位导航车和底盘通信接口
单片机往外发送的接口在rosNodeNom.cvoiddataPackSend(void){ com_x_send_data.x_pos.fv=position_x;//x坐标--->转换为经度E com_x_send_data.y_pos.fv=position_y;//y坐标--->转换为纬度N坐标系 &… -
2-GPS室外定位导航车定位车树莓派环境搭建
如果你想重新搭建环境,从一张空白的sd卡开始的话,您将这样做。第一步下载树莓派最新镜像strechimage。使用树莓派3B说明;第二步使用win32diskimager 将系统image烧录sd卡中,sd卡为16G;第三步,连接wifi;第四步,输入指令sudoapt-getupgradesudoapt-getupdate第五步安装MQTT环境sudoapt-getinstall&nb… -
1-GPS室外定位导航车定位车底盘开发
有关地盘开发的相关可以先看这两篇了解 用最低成本搭建小车底盘stm32 ros底盘车stm32驱动板设计本教程中依旧使用的这个底盘硬件底盘特色:12v电源输入;5v3A电源USB接口输出;支持两路6-12v编码器的电机接口;usb转串口通信;gy85imu包括陀螺仪,加速度,磁盘;尺寸兼容树莓派软件使用keil开发;集成PID控制… -
机器人车底盘驱动电机硬件测试小工具doublewheelv2.0
机器人车底盘驱动电机硬件测试小工具doublewheelv2.0支持测试本店开发的双轮驱动板,有以下特色可监听双轮的脉冲数;可监听双轮的转速;可监听双轮的占空比;可监听双轮的PID返回值。可查看X,Y方向行驶的距离;可查看线速度和角速度;支持速度设置;串口通讯;下载地址链接:https://pan.baidu.com/s/1q_uG2BCw-_FN6BfQL24GMQ 提取码:i32e -
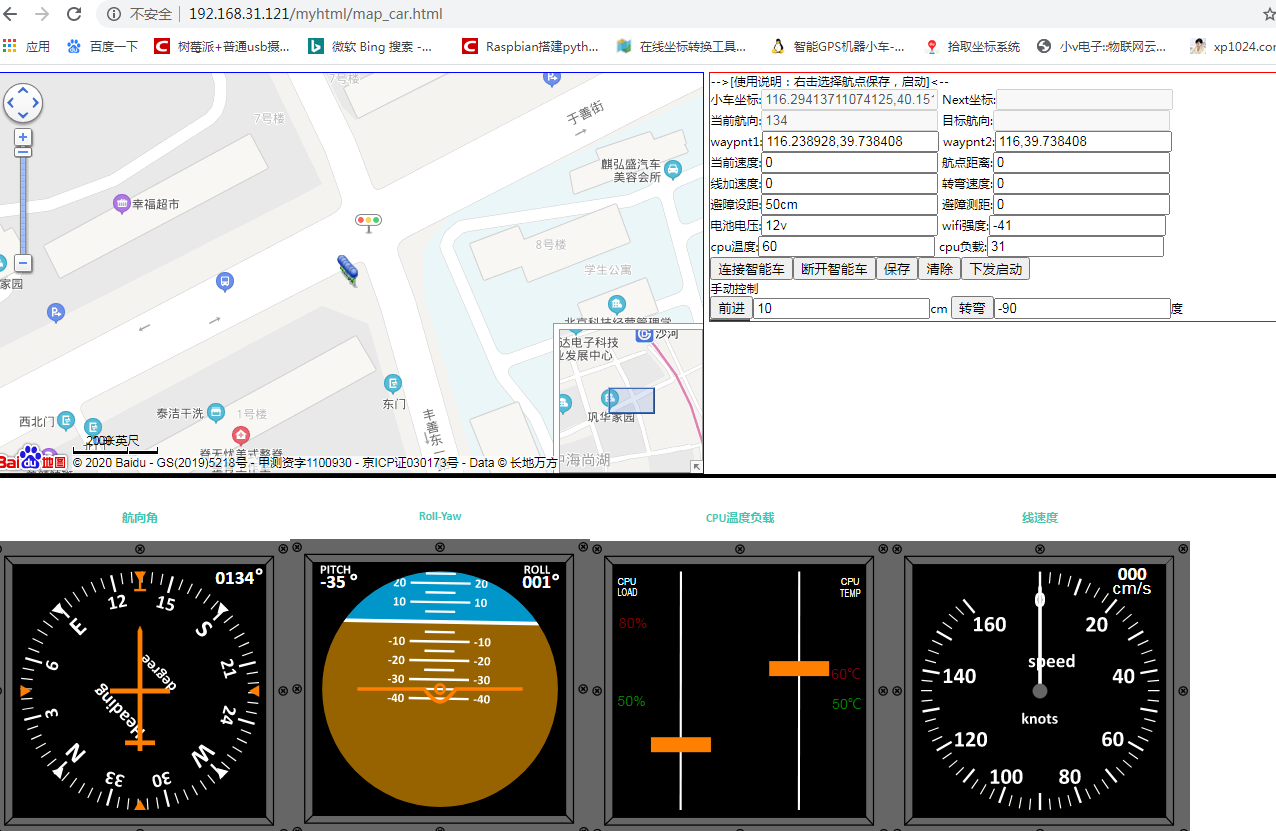
GPS定位导航室外定位导航车开发说明教程,想去哪里点哪里!
最近会更新如下教程,欢迎跟进。智能小车GPS导航车,gps定位导航车... -
机器人车旋转特定角度的方法二
上一篇文章介绍了旋转的特定角度,想尝试在没有任何障碍物的广场中旋转角度的最优方向,用到概率仿真的算法。得到最优旋转方向。#include#include#include#include#include#include#include#include#include#include#include#include#include#defineMIN(a,b)((a) -
机器人车旋转特定角度的方法
本方法结和IMU和里程计底盘实现。imu采集的heading范围需要在0-360之间变化,如果是0-180,-180-0最好转换为0-360方便计算。如下程序为仿真,flg的值决定了小车左右转弯的方向。arg1是初始heading,arg2是要旋转的角度建议范围取值-180----+180,正负号决定方向。计算处旋转方向后停止。gcc-omain main.c main.c#i… -
树莓派opencv python 实例教程三 黑线路径跟随机器人
该机器人具有一项新功能,可以沿着地板上的黑线绘制。我创建了一个带有行的新符号,当机器人读取该符号时,它将开始以下过程。怎么运行的实际上,行跟随功能是以非常简单的方式实现的。因为该线是黑色的,所以很容易与地面隔离,因此可以使用简单的二值化来执行。这是已实现功能的步骤。1.获取roi 首先要做的是选择一个ROI(关注区域),如下图所示。在这种情况下,图像的中间区域将如下所示:更改ROI图像(… -
树莓派opencv python 实例教程二 手势识别 Hand Gesture Recognition
调整屏幕亮度会改变结果。尽量将手完全放在盒子里,避免手臂或手腕进入盒子(因为它会改变面积比)。使用范围值完成,因此可能适用于不同的人的不同颜色范围。importcv2importnumpyasnpimportmathcap=cv2.VideoCapture(0)while(1):try:#anerrorcomesifitdoesnotfindanythinginwindowasitcannotfi… -
树莓派opencv python 实例教程一 颜色圆球跟踪机器人教程
人工智能和机器学习领域的发展日新月异,必将在不久的将来改变人类的生活方式。人们认为机器人可以通过传感器和机器学习处理来理解现实世界并与之互动。就像我们一样,图像识别是一种流行的方式,人们认为机器人可以通过使用摄像头观察现实世界来理解物体。在此项目中,让我们使用RaspberryPi的功能来构建一个机器人,该机器人可以像跟踪足球的机器人一样跟踪并跟踪球。OpenCV是一个非常著名的开源工具,用于图像…