-
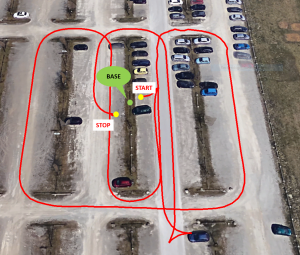
户外做导航机器人 需要知道方向怎么解决
户外导航机器人如果重点是可靠知道车头方向,最推荐的方案不是单独用MMC5603,而是... -
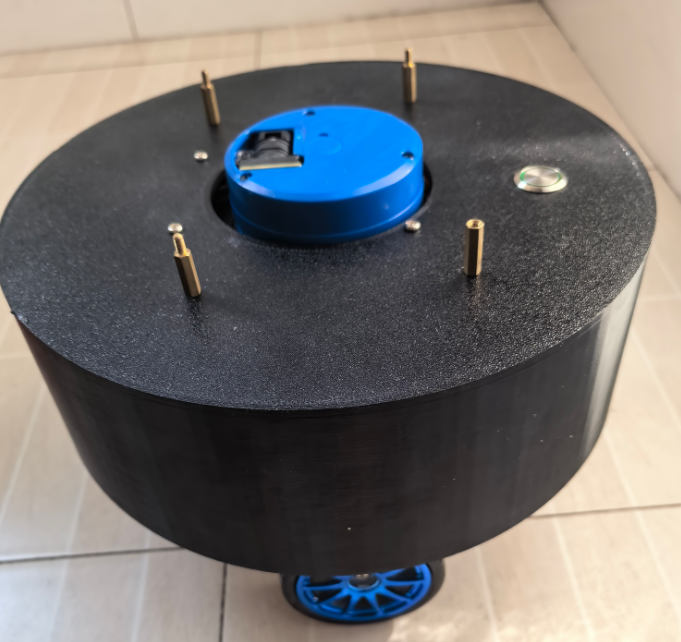
Roundbot车
很早以前DIY的一款车,想着利用起来。内置orangepi和stm32,370编码电机,60多的激光雷达,目前可以slam建图,定位,路径规划,导航避障。可以运行easymqos实现。也可以运行CNN神经网络和强化学习。 -
李德的个人主页
李德,男,中国科学院大学,中科院自动化所研究生。北京宠丫机器人科技有限公司创始人&CEO,中科绿智(北京)科技有限公司CTO,主要做机器人,机械臂。人工智能高级工程师,著有《轮式自主移动机器人编程实战》《AI机器人开发实战指南》图书(今年出版),人工智能和机器人领域的论文和专利视11篇。【视觉动力机器人平台】创始人。【easymqos机器人分布式开发框架】作... -
LIO-SAM 配置 MID360 激光雷达完全指南
引言MID360是Livox推出的新一代混合固态激光雷达,具有360°水平视场角和59°垂直视场角,重量仅265g,非常适合移动机器人和SLAM应用。本文将详细介绍如何在Ubuntu20.04+ROSNoetic环境下配置LIO-SAM与MID360激光雷达,实现高精度实时定位与建图。环境准备硬件要求安装Ubun... -
hailo算力模块量化和编译yolov8n
我在UltralyticsHub中训练了一个YOLOv8s的模型,并导出为ONNX。接着使用HailoDCF工具,并成功生成了一个优化/量化的HAR文件。不幸的是,在编译HEF文件的最后一步,卡住了。后来看官方的说明和论坛发现,有些算子不支持,所以使用hailo的dfc要设置起始节点和结束节点,在遇到某些算子不支持的情况下,需要找到卷积层单... -
COLORMAP_JET OPENCV 深度图热热图转换
raw_detections=infer_pipeline.infer(input_data)end_time=time.time()print(type(raw_detections))print(len(raw_detections))fast_depth_out=raw_detectionsprint(fast_depth_out.shape)#12242241#使用tf.squeeze移除… -
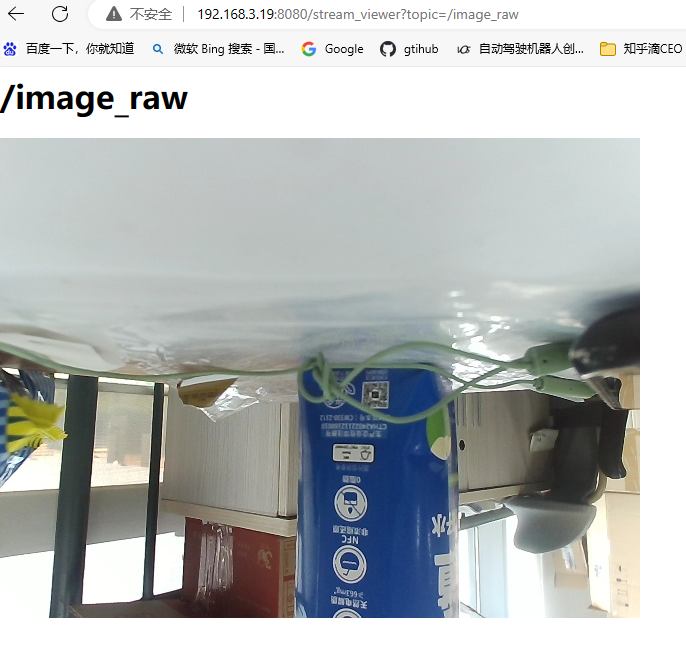
ros2 usb camera的发布与web可视化查看相机图像
本文中使用的ros2humbleUbuntu22.usbcamera支持uvc。程序为ros2https://gitlab.com/boldhearts/ros2_v4l2_camera#usage-1该程序支持大部分的uvcusb cameraros2直接安装sudoapt-getinstallros-humbl... -
机器人中常用的DDS
在mqtt和ROS1中发现是没有DDS服务的。MQTT与DDS是两种不同的消息传递协议,它们各自特有的设计理念和应用场景。1、MQTT简洁轻量,适用于带宽有限且网络不稳定的场合;2、DDS面向实时系统,提供更为丰富的服务品质(QoS)选项。在这两者间的明显区别中,DDS的QoS支持被认为是最关键的差异,因为它允许开发者细粒度控制数据交互过程,从而适应多样的实时系统需求。消息队列遥测传输(MQTT)… -
easymqos_web 机器人交互软件
easymqos_web是robot机器人的用户交互软件。由视觉动力机器人的作者开发维护。属于easymqos的子分支。easymqos_web主要分为户外gnss、室内slam、AI三个大版块。easymqos_web集成了地图,使用户可以像missionplanner一样规划路径。easymqos_web集成了摇杆控制、twist键盘控制,使用户可以摇杆操作或者使用turtlesim的twis… -
四元数转欧拉角roll pitch yaw ,rpy的python实现
四元数对应x,y,z,w,欧拉角对应rollpitchyaw。在轮式机器人中如果只想获取yawdeftoeuler_angles(w,x,y,z):"""w、x、y、ztoeulerangles"""r=math.atan2(2*(w*x+y*z),1-2*(x*x+y*y))#p=math.asin(2*(w*y-z*z))y=math.atan2(2*(w*z+x*y),1-2*(z*z+y*…