-
使用 Google Cartographer 和 RPLidar 与 Raspberry Pi 进行机器人SLAM建图
什么是GoogleCartographer3D打印零件组装设备相当简单和坚固:您可以在下面看到整个设置的高级描述。RPLIDAR连接到RaspberryPi,Cartographer在RaspberryPi上安装并运行,笔记本电脑用于可视化。由于我在RaspberryPi(没有GUI)上使用无头系统,因此将在笔记本电脑上执行可视化。笔记本电脑也安装了ROS。要配置ROS通过网络工作,您必须在两台计… -
机器人套件
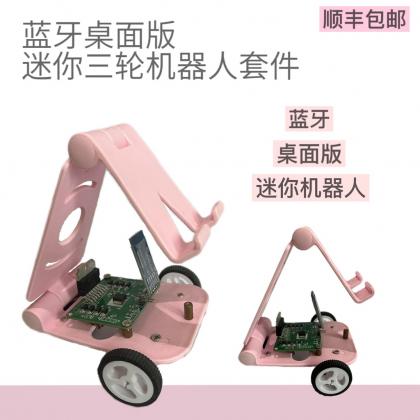
1蓝牙桌面板迷你三轮机器人套件使用手机蓝牙发送指令“1”、“2”、“3”、“4”控制小车前、后、左、右、运动。2安卓机器人套件在1的基础上增加安卓手机交互界面;... -
AI人工智能与机器人的探索和应用1.2
本节内容和目录1.1无处不在的人工智能1.2人工智能在机器人技术中的应用1.2.1人工智能技术和机器人自动驾驶汽车1.2.2人工智能技术和机器人在农业中的应用1.2.3医疗保健1.2.4仓库1.3须知和挑战农田是比较简单的非道路自动驾驶场景,使用计算机视觉、机器人技术和机器学习可以完成一般导航,另外利用人工智能和机器人技术可以分析杂草在哪里生长。与人类劳动者相比,人工智能机器人可以帮助以更高的产量… -
AI人工智能与机器人的探索和应用1.1
第一章从生活中认识人工智能,从网上和生活中找了一些这方面的典型实例。1.1 无处不在的人工智能但这种方法需要大量数据来解决即使是简单的任务。我们希望机器人做的大部分事情实际上都由许多较小的任务组成——例如,递送包裹涉及学习如何拾取物体、如何行走、如何导航以及如何将物体传递给其他人,等等。https://www.plyrotech.com/人工智能几乎在各个方面都使社会受益,医疗保健、教育… -
地平线旭日x3派使用自研的机器人分布式开发框架打造机器人
对我比较大的吸引力是5TOPS的算力和合适的价格,如果适配的好将会替换我手中树莓派和其他pi的产品,(我记得有一款rk的7tops可惜没有WiFi),我使用过树莓派、orangepizero2、jetsonnanopi、rk3399以及一些嵌入式定制的开发板。接下来将会开启我的x3pi的试用之旅。下图是我家娃娃在把玩。计划第一步打算使用类树莓派单板计算机的方式开始试用,首先应该下载镜像,然后烧录到… -
easy_mqos 发布imu节点教程
使用发布/订阅消息模式,提供一对多的消息分发,解除应用程序耦合。使用TCP/IP提供基础网络连接。轻量传输,协议交换最小化,以降低网络网络流量。对于不需要搭建太复杂的机器人,我觉得easy_mqos就可以满足自主巡航智能的功能.sudoapt-getinstallmosquitto-deveasy_mqos是封装的用户程序,内部使用回调函数和订阅的主题和发布的主题建立.硬件连接GY85使用MQTT… -
关于书中PWM设置的具体说明
intmain(void){ Stm32_Clock_Init(9); //系统时钟设置delay_init(72); //延时初始化LED_Init(); … -
自己动手写一套2D的SLAM算法(2)
上一节提到根据OPENCVmat的图像像素值来判断雷达数据是否和图像的像素值一样进行匹配,试验可知,像素匹配方法精确度不是很高,并且还需要从Mat中读取像素值,在树莓派上运行时速度受限。所以考虑直接从数组读取,并优化匹配方案。lid@lid-VirtualBox:~/share/gpsmap/openCRobotics/gridmappingMatchSearch_xy$./gridmapping… -
自己动手写一套2D的SLAM算法(1)
需要利用到OpenCv的图像库函数,用到二值贝叶斯知识,粒子滤波。想自己写一套SLAM算法并能在一些低端4核处理器上运行,并最终商业化是我的初衷。通过查看各种论文发现,可以尽快实现的使用得分地图来确定机器人位姿,然后根据机器人位姿,旋转激光雷达的点云数据,得到最新的世界地图。目前已经通过OpenCV构建一个世杰地图,接着对第2帧数据第3帧数据使用评分地图得到最佳的旋转角度、平移x、平移Y。构建的世… -
开源路径规划与定位显示的方法和步骤
1手动规划路径3GPS定位发送1手动规划路径http://www.woyilian.com/gps_cargin/index.html然后选择路径规划,如图下发经纬度:{"type":"1","lnt":"116.239642","lat":"40.093304"}删除路径{"type":"3","lnt":"0","lat":"0"}2路径信息接收sudoapt-getinstallmosqui…