-
mqtt和ros1之间的快速转换
笔者使用的是自定义的机器人分布式开发框架,要对及ROS,所以用到了mqtt转ROS。安装包安装paho-mqttpipinstallpaho-mqtt安装ROS1Python库sudoapt-getinstallpython-rospy编写python程序监听mqtt的消息,并转换成ROS的消息格式发布出去。mqtt_cmdvel.py#!/usr/bin/envpythonimportpaho.… -
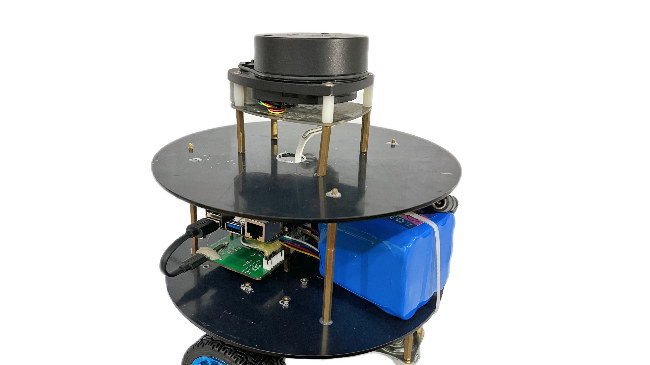
mqtt 多线程根据里程计建设道路
frommathimportatan2importcv2importnumpyasnpimportargparseimportosimportsysimportdatetimefrompaho.mqttimportclientasmqtt_clientimportrandomimporttimeimportthreadingimportjsonimportmathMQTT相关broker='127… -

oranepi zero2 串口波特率不支持128000
orangepizero2的串口不支持128000波特率。在测试ydlidarx4时,ydlidarx4的波特率为128000,opizero2修改为128000时提示未定义。 -
bno085 在Linux使用python的串口 读取
安装adafruit_bno08xpip3installadafruit-circuitpython-bno08xpip3installadafruit-circuitpython-bno08x-rvcread_bno.pyimportadafruit_bno08xfromadafruit_bno08x_rvcimportBNO08x_RVCimportserialimporttimeimport… -
如何不使用ROS实现SLAM建图和自主导航
SLAM技术是什么?SLAM是SimultaneousLocalizationandMapping的缩写,即同时定位与地图构建。它是一种用于自主导航和机器人感知的技术,旨在通过在未知环境中同时进行自主定位和构建环境地图,实现机器人的导航与路径规划。它涉及到很多复杂的算法和方法,包括特征提取与匹配、传感器融合、滤波器(如扩展卡尔曼滤波器和粒子滤波器)和优化算法等。SLAM技术主要应用于无人驾驶汽车、… -
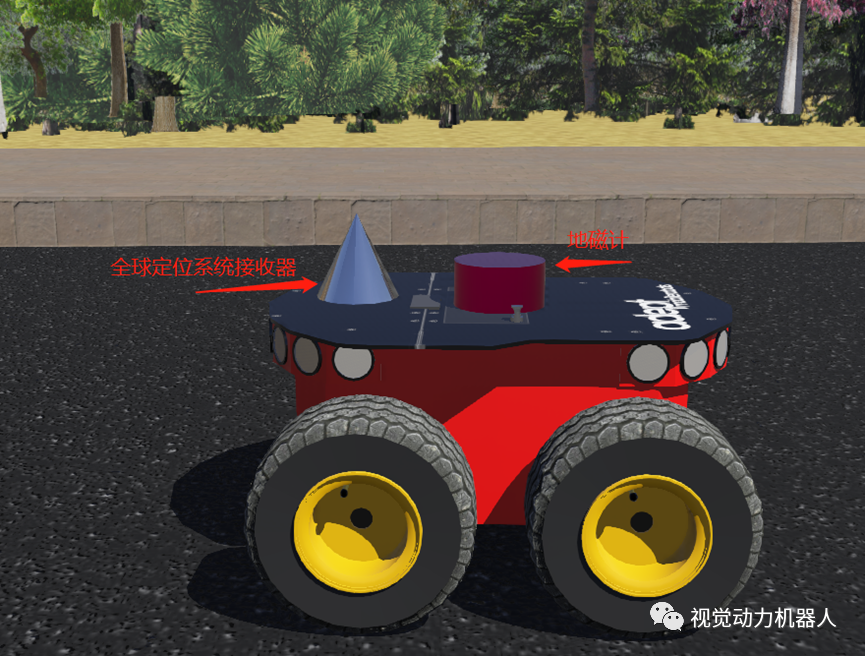
户外GPS定位机器人的定位和建图的仿真实战(上)
https://mp.weixin.qq.com/s/J1Z0HE7ngroc2LWw-8ajiw根据《轮式自主移动机器人编程实战》第10章的内容,本教程继续深入做个讲解,该教程主要是探索和验证:在没有高精度地图的情况下,实现精度不高的定位和导航。弱化高精地图带来的影响。基本思路:这里采用全球定位系统采集绝对位置,然后构建合适的道路网络,有了合适的全... -
wiringPi 模拟iic 读取vl53的测距数据
用于机器人神经网络避障的输入,使用3路或者5路测距传感器作为神经网络的输入数据。使用orangepizero2的板带gpio没有使用自带的I2C,所以需要编写访问vl53底层iic协议。根据以前单片机模拟iic的调试经验,使用wiringPi的GPIO模拟iic时序,只要把握好延迟时间一般不会出问题。初步调试时可以先判断硬件是否 ACK,然后接着往下调试。maic.c &nbs… -
使用机器人定位包robot-locallization的robot_localization实现传感器融合ROS 2
在本教程中,我将向您展示如何在模拟移动机器人上设置robot_localizationROS2包。我们将使用robot_localization包将来自/wheel/odometry主题的里程计数据与来自/imu/data主题的IMU数据融合,以提供局部准确、平滑的里程计估计。轮子可能会打滑,因此使用robot_localization包可以帮助解决这个问题。robot_localization包… -
开源|带你快速入门和理解并模拟实现GPS户外机器人的定位与导航
户外机器人的定位导航相对于需要建图的场景来说,是比较简单容易实现的,因为可以借助第三方地图完成定位,并在第三方地图中完成路径规划和下发航点等操作,实现的难题在于如何控制机器人完成步行和转弯。这些在不引进RTK高精度定位的前提下而言。由于存在干扰,以及传感器的精度可能不高,实际操作中,并不一定能够按期待的动作实现定位和导航。先看一下效果:200m\n");break;}MoveDistance(wa… -
MQTT监听发布工具
用于IORT物联网机器人的调试工具链接:https://pan.baidu.com/s/1a4u4jto_UatQOGS1n5CAzg 提取码:988v