-
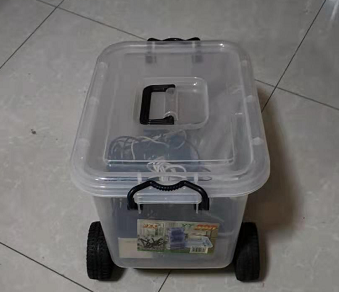
依托rovi改装的储纳箱机器人
之前改装过洗脚机器人,最近又看上了储纳箱子,想给他安上一双翅膀让他飞翔。http://blog.cvosrobot.com/?post=575不过内置的操作系统都是一样的,正所谓换汤不换药,换外壳不换算法。但是每个外壳的高度,重量尺寸和传感器高度不一样,算法可能需要微调。目前老家新冠疫情严重扩散,希望储纳箱机器人做出来后能够... -
dwa区域避障路径规划算法的优化
dwa区域避障路径规划算法一直在不断的优化和测试,最近又在算法中添加了距离目标的成本。在所有的成本消耗计算中,包括和添加了航向得分、速度得分、障碍物距离得分,目标距离得分。程序中将所有的得分都归一化,也就是都是小于1的小数,这样累加求和比较容易。因为这套程序要用到rovi车中,所以对算法和避障要求非常严格。下图事模拟小车在行驶过程中突然遇到障碍物做的处理,以及直行的处理。两张图中看到当障碍物的距离… -
rovi 超声波树莓派外扩模块
专门为机器人的外设做的一块外接小板,集成了超声波接口,可以接5路,一路gpsbd定位模块。还有imu九州陀螺仪模块。能直接插在树莓派的接口上。 -
如何构建避障机器人
在本教程中,您将学习如何使用Arduino和三个HC-SR04超声波传感器构建障碍物检测和躲避机器人。该机器人是具有两个驱动轮和一个后脚轮的低成本移动平台。它包括三个传感器,可感知环境中的障碍。主要组件清单:首先,我们需要定义输入以了解机器人将从何处将信息带入其系统。该检测和避免机器人将具有两种类型的输入。2。机器人通过传感器看到世界,这是将信息带入控制系统的方式。传感器是机器人的第二个输入。传感… -
2.2.2 机器人小车独立舵机转向
独立舵机转向是依靠一个舵机实现转向,该舵机安装在两个轮子中间,轮子不需要再安装驱动电机。 图2-6四轮… -
2.2 车辆模型建立-两轮差速模型ros
这里补充一节关于数学模型建立的相关内容,以方便后续运动学用公式推算。这里以差速的模型进行说明首先建立笛卡尔坐标系。水平为x轴。小车的左右轮半径可以通过霍尔编码得出速度,那么小车vcv_cvl>vrv_l>v_rvl>vr时,机器做圆弧运动;当vl=−vrv_l=-v_rvl=−vr时,机器以左右轮中心点做原地旋转。起始坐标为x,y经过单位时间t行驶的距离为 d=vt;新坐标为x1=x+d… -
三面超声波测距及坐标位置转换
打算使用三个超声波测距避障模块部署到机器人智能车上,之间间隔45度角。以笛卡尔坐标系为基准,可以根据每个测出的距离求出所对应的障碍物的位置。假设车头面向正前方,theta=90度,那么根据三角函数可求出左右障碍物的位置,这样就可以自己做一个简单的地图map。代码如下#include#include#include#include#include#include#include#include#in… -
超声波模块hcsr04 固定高度的研究
hcsr04通常作为测距避障模块固定在机器人智能车的车体上。但是固定多高才是最佳的高度呢?现在对超声波避障模块做以下简单的说明。一般HCSR04的扫描角度商家给出的为15度,当我们水平放置的时候实际水平角度只有7度。但实际上呢?tan7°=0.132 =h/d所以我们如果想要得到较远的距离d的话,h一定要高。当d等于1m的时候,我们要放到h=13-14cm的高度这样子。更新一下。但在实际… -
-
动态窗口算法运动计划
大多数机器人都有一套用于运动计划的导航算法,这些算法以不同的频率执行,全局路径规划器(例如A*,〜0.1Hz),中级路径变形(例如弹性带,〜5Hz)以及碰撞/避障算法(〜20Hz),这是执行器控制之前的最后一步。对于MAGIC2010,我们使用了动态窗口方法。(请注意,ROS导航堆栈提供了相同的算法配置。局部轨迹规划使用三种常用方法:基于势场,其中每个障碍物都具有用于排斥机器人的障碍物“力场”,而…