-
第1章机器人小车基础知识
创客:机器人GPS定位导航小车的制作-基于物联网的应用回到目录第1章机器人小车基础知识1.1机器人小车全新认识本章为初学者介绍一个最简单的小车由哪些部分构成,从而搭建一个最简单的小车。最简单的小车都是有一个底盘和若干个轮胎通过之间的车轴和螺丝跟底盘固定定在一起。如果单纯是这样的结构,那么小车是没有灵魂的,不能自己前进后退和转向。除此之外,轮胎和底盘之间需要有一个轴来实现轮胎的转动,这个东西称为轴承… -
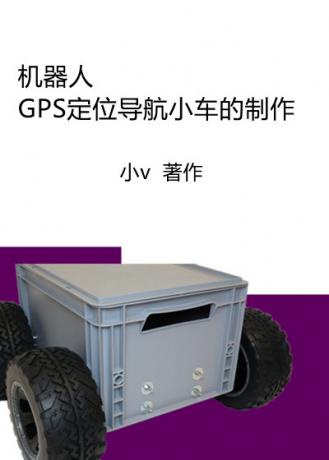
《机器人GPS定位导航小车的制作》-目录
创客:机器人GPS定位导航小车的制作-基于物联网的应用目录前言3画册4第1章机器人小车基础知识171.1机器人小车全新认识171.2机器人小车释疑解惑171.3机器人小车的驱动方式18第2章机器人小车的构成192.1机器人小车的构想202.2机器人小车的转向结构222.2.1机器人小车差速转向232... -
创客:机器人GPS定位导航小车的制作-基于物联网的应用
本页面专门讲述该小车的制作。本书市面上的书名《轮式自主移动机器人编程实战》 ... -
hmc1022指南针的测试记录
本记录是关于GY-26的指南针模块测试记录,通过usb转串口工具连接该模块,该模块的资料简介如下。GY-26是一款低成本平面数字罗盘模块。输入电压低,功耗小,体积小。其工作原理是通过磁传感器中两个相互垂直轴同时感应地球磁场的磁分量,从而得出方位角度,此罗盘以RS232协议,及IIC协议与其他设备通信。该产品精度高,稳定性高。并切具有重新标定的功能,能够在任意位置得到准确的方位角,其输出的波特率是9… -
-
方法3-树莓派蓝牙rfcomm server创建手机通信
在树莓派下输入指令hciconfig出现 hci0 可以使用rfcomm的socket建立和手机蓝牙的通信,让树莓派做server,在上一篇文章中讲到,在不使用界面操作蓝牙的情况下,使用指令打开蓝牙,可以被扫描,j监听接口,可以被连接到。大概流程是hciconfighci0up--->hciconfig hci0piscan --->hciconfigwat… -
方法2-树莓派3B蓝牙rfcomm通信调试
第一步进入树莓派的shell后,启用spp通信,需要按下图添加两行然后重启一下树莓派。第二步输入hciconfig第三步输入:sudohciconfighci0downpi@raspberrypi:~$sudohciconfighci0up Can'tinitdevicehci0:OperationnotpossibleduetoRF-kill(132)如果出现RF-kill… -
树莓派raspberry 基于Ubuntu 和rasbian的环境安装mqtt
sudoapt-getinstall mosquitto-dev sudoapt-getinstallmosquitto-clients 输入mosquitto后敲tab键出现mosquito_pub说明安装成功。测试mosquitto_pub-t%s-h%s-m"%s"例如 mosquitto_pub-ttopic -h192.168.1-m"t… -
linux 树莓派 使用curl向阿里云服务器上传照片
首先,使用fswebcam这个小工具是用来截取摄像头的图片的,具体指令sudofswebcam-d/dev/video0-r320x480--bottom-banner--title"lide@xiaovdiy"/home/pi/t1est.jpg确认存在USBvideo存在。然后,查看curl是否存在。 curl-k -Ttest.jpgsftp://user:xx12345… -
树莓派 Linux 4G 模块 上网
在网上搜索都说安装wvdial,可我安装了也配置过了都没有成功。很遗憾,另辟蹊径。在使用ifconfig 出现usb0的前提下使用以下脚本连接成功会显示你的局域网IP地址10开头的。