-
算法学习之DWA局部路径规划算法
DWA算法是近日工作中常用到的算法,在此分享一下。DWA算法又名动态窗口法,其原理较为简单,属于局部路径规划算法,常用于局部避障.简单介绍一下算法流程:根据车体模型不同,DWA对于预测点的方式有所不同,对于前轮前驱模型,DWA预测方式为对前轮角度和速度的预测.对于两轮差速模型,DWA预测方式为左右轮速.假设车体模型为前轮前驱模型:1. 已知前轮偏角范围-pi/2~pi/2,间隔0.1取角… -
Rovi is a robot name机器人Rovi智能车Rovi
Roviisarobotname.Rovi是我们最近打造的一个机器人智能车的名字。就像清洁地球的机器人有个名字叫WALL-E;ROVI来自rover 和元音字母结尾的结合。是机器人听起来更萌。Rovi可以认为是机器人应用平台,具有导航避障的功能平台。结合树莓派,stm32实现导航避障算法。Rovi采用双层亚克力板打造。使用外扩的扩展板实现超声波和IMU以及gps定位。ROVI有基于MOV… -
链条机器人智能车从零开始
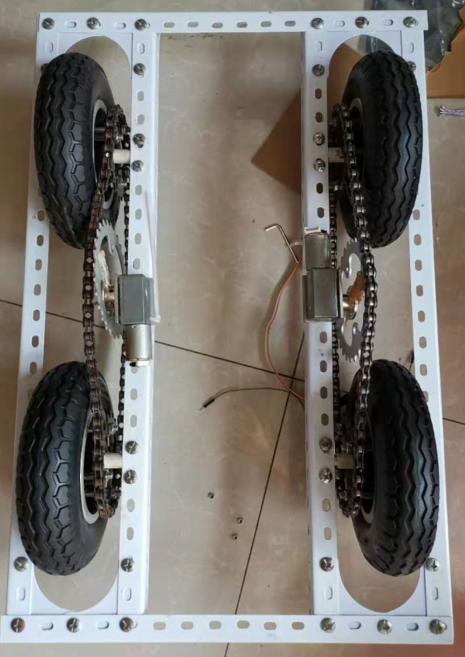
在看完这么多的机器人智能车的制作过程后,接下来要放几张笔者业余制作的。比如接下来这个叫链式机器人智能车,长0.6宽0.4m完全是从0一点一点窜起来的,用的都是三角铁,轮椅轮胎,自行车链盘,自行车链条这些市面上常见的器件。难点之处是他们的耦合链接,尝试好些购买,买了退,退了再买实现的。原图是这样的,比较丑将就看下面是花费好多大洋买的... -
机器人智能车局部导航算法move_base(路径规划)
一、数据结构rosmsgshowMoveBaseActionGoal:std_msgs/Headerheaderuint32seqtimestampstringframe_idactionlib_msgs/GoalIDgoal_idtimestampstringidmove_base_msgs/MoveBaseGoalgoalgeometry_msgs/PoseStampedtarget_pose… -
RASPBERRY PI机器人-BIG ROB BTS7960B电动机驱动程序和软件
下图显示了两个电机驱动器和RaspberryPi放在BigRob中的一块纸板上。淘宝中有类似的电机驱动模块。BTS7960B电机驱动器的逻辑电缆连接下图显示了机器人中的有线电动机驱动器。我必须重写我现有的Python程序,到目前为止,我已经使用该程序控制了普通的小型L298NH桥,以便能够控制BTS7960B电机驱动器。通过此过程,可以更轻松地继续使用现有的Python程序RobotControl… -

raspberry Pi big rob机器人- 4×4电动机驱动
本文介绍了我自己制造或购买的BigRob驱动器的组件。该驱动器描述了安装和驱动车轮所需的所有组件。齿轮马达非常坚固,这也是驱动器本身设计得非常稳定的原因。除了电动机的高扭矩外,机器人的有效载荷还应该足够高,以便能够在机器人上放置一个额外的盒子以用于其他技术设备。下图显示了为开始设计驱动器而购买的最重要的组件。数字1:是直径8毫米的银钢轮轴... -
raspberryPi Big rob机器人智能车 锂电池选型
PeakPowerPack”。我购买了284Wh,12V和30Ah的电源。我会说这足以在花园里骑行。像通常在汽车中使用的那样的笨重的Beli-Acid电池太大且太重。这就是为什么我决定购买一种采用锂离子技术的解决方案,该解决方案比普通的铅酸电池能够以更少的重量和更小的体积存储更多的能量。我一直在思考宝马和特斯拉在电动汽车中使用的技术。最终,只有一个解决方案可以包含所有内容。看看新的PeakPowe… -

raspberryPi Big rob机器人智能车 构建说明
BigRob是我为越野活动设计的最新机器人。该机器人配备了最新技术,例如使用我构建的差分GPS架构进行精确导航。您可以在此处找到有关差分GPS解决方案的更多信息。大型越野车轮胎使机器人可以在崎terrain的地形中行驶,而不会一直卡死。我现在建造的小型RaspberryPi机器人在花园里遇到了问题。齿轮电动机在12V时的速度为每分钟35rp。最大功率... -

国外很接地气的BIG ROB机器人车和导航
在制造坚固耐用的机器人BigRob供户外使用时,IngmarStapel希望创建一个用于精确导航的系统。对于以前的机器人使用的标准USBGPS模块的准确性感到失望,他决定构建基于差分GPS的导航系统。差分GPS使用RTK(实时运动学)方法在基站和机器人之间进行基于载波的测距。从基站发送的数据使机器人能够校正其自身GPS信号中的误差(... -
使用RASPBERRY PI计算机和RTKLIB进行精确的GPS定位-导航
图为接通后不久的结构。移动单元仍在汽车的车顶上。后来将其放在包裹架上。路由器在基站旁边稍微抬高。在Google地球上可以很好地看到这条路线。当时,RTKRCV程序尚未计算RTK解决方案。现有的解决方案是SBAS解决方案。尽管基站和移动单元收到了19颗卫星。我仍然认为我的位置计算配置还不理想。在这里,我必须继续处理rtkrover.conf文件中的设置。您可以在下图中看到此测试的结果。我将移动单位记…